


Uporaba večosnega CNC sistema pri površinski obdelavi
Ta članek izpeljuje matriko prevajanja in matriko vrtenja v obliki homogenih koordinat ter matematično modelira spremembe položaja in položaja na katerem koli sklepu večosnega povezovalnega sistema. Konstruiran je bil algoritem povratne informacije RTPA, ki temelji na komparatorskih komponentah, števčnih komponentah in generatorskih komponentah za praktično krmiljenje v obdelovalnih procesih večosnega CNC sistema in analiziran je bil vpliv frekvence vzorčenja. Če vzamemo površinsko simulacijsko strojno obdelavo kot primer za eksperimentalne raziskave, rezultati kažejo, da lahko pod nadzorom algoritma RTPA CNC-sistem z večosno povezavo učinkovito dokonča površinsko obdelavo.
Ključne besede: večosna povezava; CNC sistem; Površinska obdelava; algoritem RTPA
Stopnja integracije in avtomatizacije v predelovalni industriji je postala pomemben kriterij za merjenje znanstvene in tehnološke moči države. Kitajska je glavna proizvodna država, ki pokriva veliko večino kategorij mehanske obdelave na svetu [1], v kateri imajo CNC tehnologija in CNC sistemi zelo pomembno vlogo. Za različne zapletene vrste obdelovalnih nalog je mogoče učinkoviteje dokončati le tehnike in metode CNC obdelave z več osnimi povezavami. Zato so zasnova CNC-sistemov z večosno povezavo in CNC-obdelovalne metode z večosno povezavo postali osrednja vsebina za presojo konkurenčnosti mehanske predelovalne in proizvodne industrije [3]. Trenutno obstaja določena vrzel med Kitajsko in svetovno napredno ravnjo v razvoju 5-osnih in nadpovezavnih CNC sistemov ter CNC obdelovalnih metod, kar je postalo problem ozkega grla, ki omejuje globok razvoj kitajske mehanske obdelave industrija. Zato ta članek vzame CNC sistem 5-osne povezave kot predmet raziskave in z analizo matematičnih modelov in raziskavami krmilnega procesa zagotavlja njegovo specifično uporabo pri površinski obdelavi.
1. Matematični model za postavitev večosnih CNC sistemov
Ključ do nadzorne funkcije in obdelovalnega učinka večosnega CNC sistema je v natančni karakterizaciji položaja in drže ter razumni dinamični povezavi. Zato ta članek najprej matematično modelira položaj in položaj večosnega povezovalnega CNC sistema v obliki homogenih koordinat.
Dokončanje niza dejanj v večosnem povezovalnem CNC obdelovalnem sistemu se kaže kot kumulativni učinek rotacijskih in translacijskih gibov različnih sklepov in osi v tridimenzionalnem prostoru. Zato je za opis večosnega povezovalnega CNC sistema z matematičnega vidika odvisno od karakterizacije rotacijske matrike in translacijske matrike.
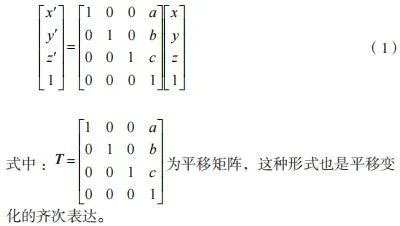
Če se katera koli točka A v prostoru transformira v položaj točke A s premikom in se prevede v enote a, b in c na koordinatnih oseh x, y in z, potem obstaja prevajalsko razmerje, kot je prikazano v formuli (1).
Če se katera koli točka A v prostoru transformira v položaj točke A z rotacijo in je njen rotacijski kot okoli z enak θ, torej obstaja rotacijsko razmerje, kot je prikazano v formuli (2).
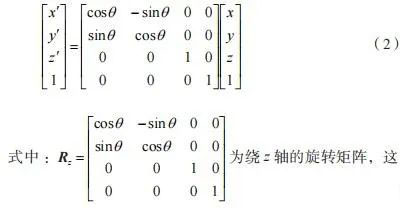
Podobno je mogoče dobiti tudi rotacijske matrike okoli osi y in osi x na kateri koli točki, kot tudi homogene izraze teh dveh matrik. Z nadaljnjim spodbujanjem tega pristopa je mogoče pridobiti rotacijsko matriko za katero koli točko okoli katere koli osi v prostoru, kar se bo pokazalo tudi kot kombinacija rotacijskega gibanja okoli osi x, y in z. S pridobitvijo translacijske matrike in rotacijske matrike spremembe položaja na kateri koli točki v prostoru je mogoče vzpostaviti matematični model spremembe položaja na tej točki. Ta pristop velja tudi za vsak koordinatni sistem v prostoru in vsak objekt v prostoru. CNC-obdelovalni postopek z večosno povezavo je kombinacija učinka več translacijskih gibov in rotacijskih gibov okoli več osi na delovni strani, ki izvaja nalogo obdelave.
Ob predpostavki, da je transformacija položaja končnega efektorja večosnega povezovalnega sistema prikazana na sliki 1. Kot je prikazano na sliki 1, je bil končni efektor večosnega povezovalnega sistema podvržen dvema transformacijama, od katerih je bila ena translacijsko gibanje vzdolž x in osi y, druga pa je bila rotacija za 90 stopinj okoli osi z.
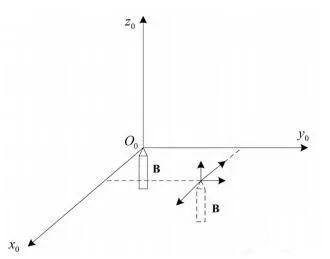
Slika 1 Transformacija položaja končnega efektorja večosnega povezovalnega sistema
Vidimo lahko, da je z zgornjo metodo modeliranja mogoče opisati kombinacijo translacijskega in rotacijskega gibanja za kateri koli sklep in delovanje v večosnem povezovalnem sistemu.
2. Procesni nadzor večosnega CNC sistema
Potem ko smo lahko opisali večosni povezovalni CNC sistem z matematičnimi modeli, je težava celotnega CNC procesa v tem, kako nastaviti CNC program in omogočiti sistemu, da dokonča strojne naloge po ustaljeni poti. Ta članek oblikuje impulzni nadzorni algoritem z dobro zmogljivostjo v realnem času za proces obdelave večosnih povezovalnih CNC sistemov, skrajšano kot algoritem RTPA (Real time pulse algorithm).
Proces CNC obdelave se na splošno doseže in zaključi z interpolacijskimi algoritmi, krmiljenje vsake osi pri CNC obdelavi pa temelji na impulzu koračnega motorja, kar zahteva oblikovanje ustreznega razmerja med postopkom interpolacije in časom generiranja impulza . Vendar učinkovitost tradicionalnih interpolacijskih procesov na podlagi frekvence impulzov v realnem času ni idealna. Zato ta članek oblikuje nov algoritem za generiranje impulzov z boljšo zmogljivostjo v realnem času z vidika algoritma transformacije VF (napetostna frekvenca). Zaporedje impulzov, ki ga ustvari ta algoritem, lahko doseže učinkovitejši nadzor večosnih povezovalnih CNC sistemov.
Ta algoritem uporablja komponente primerjalnika, komponente števca in komponente generatorja za skupno generiranje zaporedij impulzov z dobrim delovanjem v realnem času. Shematski diagram algoritma je prikazan na sliki 2.
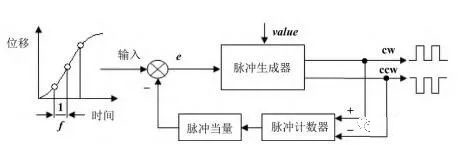
Slika 2 Načelni blokovni diagram algoritma za nadzor RTPA za večosni povezovalni sistem
Glede na sliko 2 je razvidno, da se premik spojne ali končne naprave v večosnem povezovalnem sistemu vzorči in uporabi kot vhod za algoritem RTPA s frekvenco vzorčenja f. Po vnosu vrednosti vzorčenega premika se ta primerja z ekvivalentom impulza, ki ga tvori števec impulzov na veji povratne zveze, razlika med obema pa se vnese v generator impulzov kot osnova presoje za generiranje zaporedja impulzov. Generator impulzov bo ustvaril dva izhoda, in sicer impulz naprej in impulz nazaj, ki prav tako ustrezata vrtenju koračnega motorja naprej in nazaj.
Določitev, ali generator impulzov generira impulze naprej ali nazaj, je odvisna od primerjave med akumulirano napako med vhodno in povratno vejo ter nastavljeno vrednostjo praga. Primerjalna pravila so naslednja. Pravilo 1: Če je vsota akumuliranih napak med vhodno in povratno vejo večja od nastavljene vrednosti praga, generator impulzov generira naprej impulz in ga odda. Pravilo 2: Če je vsota akumuliranih napak med vhodno in povratno vejo manjša od nasprotne vrednosti nastavljenega praga, generator impulzov ustvari povratni impulz in ga odda.
Ključni parameter, ki določa algoritem v tem članku, je frekvenca vzorčenja f pred uporabo premika kot vnosa. Da bi ugotovili vpliv frekvence vzorčenja f na delovanje algoritma RTPA, ta članek nastavi frekvence vzorčenja na 5 kHz oziroma 20 kHz ter izriše njihove krivulje odziva premika in krivulje odziva hitrosti. Rezultati so prikazani na sliki 3.
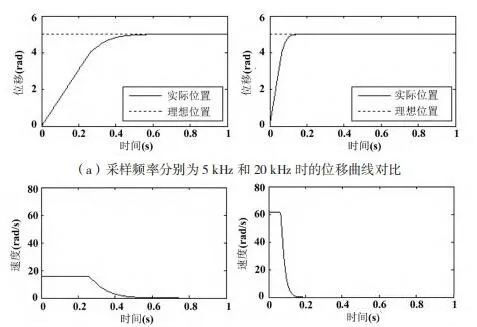
Slika 3 Vpliv frekvence vzorčenja na delovanje algoritma večosnega povezovalnega sistema
Leva stran slike 3 (a) predstavlja krivuljo odziva premika algoritma RTPA pri frekvenci vzorčenja 5kHz, medtem ko desna stran predstavlja krivuljo odziva premika algoritma RTPA pri frekvenci vzorčenja 20kHz; Leva stran slike 3 (b) predstavlja krivuljo odziva hitrosti algoritma RTPA pri frekvenci vzorčenja 20 kHz, desna stran pa krivuljo odziva hitrosti algoritma RTPA pri frekvenci vzorčenja 20 kHz.
Iz slike 3 (a) je razvidno, da večja kot je frekvenca vzorčenja in krajše obdobje vzorčenja, hitrejša je hitrost odziva premika algoritma RTPA. Iz primerjave leve in desne slike je razvidno, da ko je frekvenca vzorčenja 5 kHz, odziv premika algoritma RTPA traja 0,58 s, dejanski premik večosnega povezovalnega sistema pa lahko le ustrezajo idealnemu premiku; Ko je frekvenca vzorčenja 20kHz, je odziv premika algoritma RTPA 0.16s, dejanski premik večosnega povezovalnega sistema pa se ujema z idealnim odmikom. To pomeni, da je odziv premika pri frekvenci vzorčenja 20 kHz 0,42 s hitrejši od odziva pri frekvenci vzorčenja 5 kHz.
Iz slike 3 (b) je razvidno, da večja kot je frekvenca vzorčenja in krajše obdobje vzorčenja, hitrejši je odziv krivulje hitrosti algoritma RTPA. Iz primerjave levega in desnega grafa je razvidno, da ko je frekvenca vzorčenja 5 kHz, odziv hitrosti algoritma RTPA traja 0,5 sekunde za dejansko hitrost večosnega povezovalnega sistema do ujemanje z idealno hitrostjo; Ko je frekvenca vzorčenja 20 kHz, je odziv hitrosti algoritma RTPA 0.13 sekund, dejanska hitrost večosnega povezovalnega sistema pa se ujema z idealno hitrostjo. To pomeni, da je odziv hitrosti pri frekvenci vzorčenja 20 kHz 0,37 sekunde hitrejši od odziva pri frekvenci vzorčenja 5 kHz.
3. Simulacijski eksperiment površinske obdelave v večosnem CNC sistemu
V prejšnjem delu sta bila izvedena modeliranje položaja in lege ter načrtovanje krmilnega algoritma RTPA za CNC-sistem z večosno povezavo, z analizo vpliva ključnih parametrov pa je bila določena učinkovita strategija krmiljenja CNC-sistema z večosno povezavo. Nato bodo izvedeni simulacijski poskusi za preverjanje učinkovitosti krmiljenja algoritma RTPA večosnega povezovalnega sistema, predlaganega v tem dokumentu. Simulacijski poskus izbere površinsko obdelavo kot predmet obdelave večosnega povezovalnega CNC sistema. Ukrivljene površine imajo določeno stopnjo kompleksnosti v različnih obdelovalnih enotah in zahtevajo natančne krmilne algoritme. Obdelava celotne površine je zaključena z neprekinjenimi krivuljami obdelave. Rezultati simulacije površine, ki bo obdelana v tem članku, so prikazani na sliki 4.
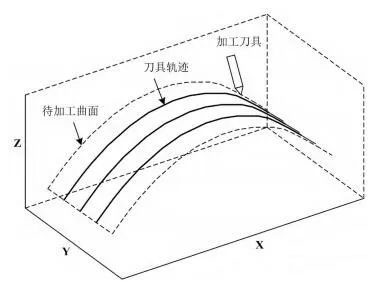
Slika 4 Rezultati simulacije površine, ki bo obdelana v tem članku
Iz slike 4 je razvidno, da je površina, ki bo obdelana v tem članku, segment površine, ki tvori aksialno širino v smeri x in radialno širino v smeri y, pri čemer je radij ukrivljenosti površine v smeri osi z. Na sliki 4 je prikazan tudi začetni položaj orodja, ki je začetna točka, vzporedna krivulja na površini pa označuje trajektorijo obdelave pod nadzorom algoritma RTPA.
Obstaja veliko CNC obdelovalnih metod za površine, kot je metoda obdelovalne poti generiranja parametrov na podlagi poti, metoda prečne obdelovalne poti na podlagi CC poti in metoda prečne obdelovalne poti na podlagi poti. Ta članek izbere metodo poti obdelave podatkov odseka, ki temelji na poti CC, in jo kombinira z rezanjem v obliki črke Z, da dokonča obdelavo. Med postopkom obdelave je na sliki 5 prikazan nadzorni učinek krivulj premika in hitrosti, pridobljenih z algoritmom RTPA v smereh osi x, osi y in osi z.
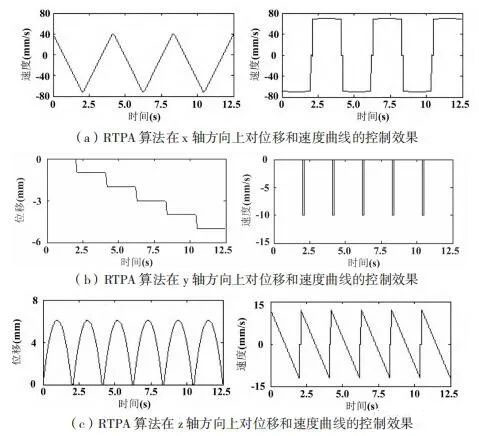
Slika 5 Krmilni učinek algoritma RTPA na krivulje pomikov in hitrosti v treh smereh
Iz slike 5 (a) je razvidno, da algoritem RTPA tvori trikotno valovno krivuljo za krmiljenje premika v smeri osi x. Zaradi omejitev procesnih nalog je največji premik algoritma RTPA v smeri osi x 0 mm, najmanjša vrednost pa blizu -150 mm. Perioda trikotnega valovanja krivulje premika je 4,17 sekunde. Algoritem RTPA oblikuje pravokotno kvadratno valovno krivuljo za krmiljenje hitrosti v smeri osi x, vendar je zaradi vpliva postopka obdelave nekaj tresenja. Največja hitrost algoritma RTPA v smeri osi x je blizu 80 mm/s, najmanjša vrednost pa blizu {{10}} mm/s. Perioda pravokotnega kvadratnega vala krivulje hitrosti je 4,17 sekunde. Iz slike 5 (b) je razvidno, da algoritem RTPA tvori ukrivljeno obliko stopničastih valov pri krmiljenju premika v smeri osi y. Zaradi omejitev procesnih nalog je največji premik algoritma RTPA v smeri osi y 0 mm, najmanjša vrednost pa je blizu položaja -6 mm. Perioda stopenjskega valovanja krivulje premika je 4,17 sekunde. Algoritem RTPA nadzoruje hitrost v smeri osi y v obliki pulznih valov. Največja hitrost algoritma RTPA v smeri osi y je 0 mm/s, najmanjša vrednost pa -10 mm/s. Perioda pravokotnega kvadratnega vala krivulje hitrosti je 4,17 sekunde.
Iz slike 5 (c) je razvidno, da algoritem RTPA oblikuje sinusno polvalovno krivuljo za krmiljenje premika v smeri osi z. Zaradi omejitev nalog obdelave ima algoritem RTPA največji premik 6,2 mm in najmanjši premik 0 mm v smeri osi z. Perioda sinusnega polvala krivulje premika je 2,08 sekunde. Algoritem RTPA oblikuje žagasto valovno krivuljo za krmiljenje hitrosti v smeri osi z. Največja hitrost algoritma RTPA v smeri osi z je blizu 15 mm/s, najmanjša vrednost pa blizu -15 mm/s. Perioda žagastega vala krivulje hitrosti je 2,08 sekunde.
4. Sklep
Ta članek raziskuje CNC sistem z večosno povezavo. Prvič, v obliki homogenih koordinat se izvede matematično modeliranje sprememb položaja in položaja na katerem koli spoju večosnega veznega sistema in izpelje se proces generiranja translacijske matrike in rotacijske matrike. Drugič, konstruiran je bil algoritem RTPA s povratno informacijo, ki temelji na komparatorskih komponentah, števčnih komponentah in generatorskih komponentah za praktično krmiljenje v obdelovalnih procesih večosnega CNC sistema in analiziran je bil vpliv frekvence vzorčenja. Nazadnje je bil izveden poskus validacije z uporabo strojne simulacije površine kot primera in eksperimentalni rezultati so pokazali, da lahko metoda obdelave podatkov o odsekih, ki temelji na poti CC, sprejeti v tem dokumentu, v kombinaciji s hojo orodja v obliki črke Z, uspešno zaključi obdelavo. Medtem pa algoritem RTPA učinkovito nadzoruje premik in hitrost v vseh treh smereh koordinatnih osi.


